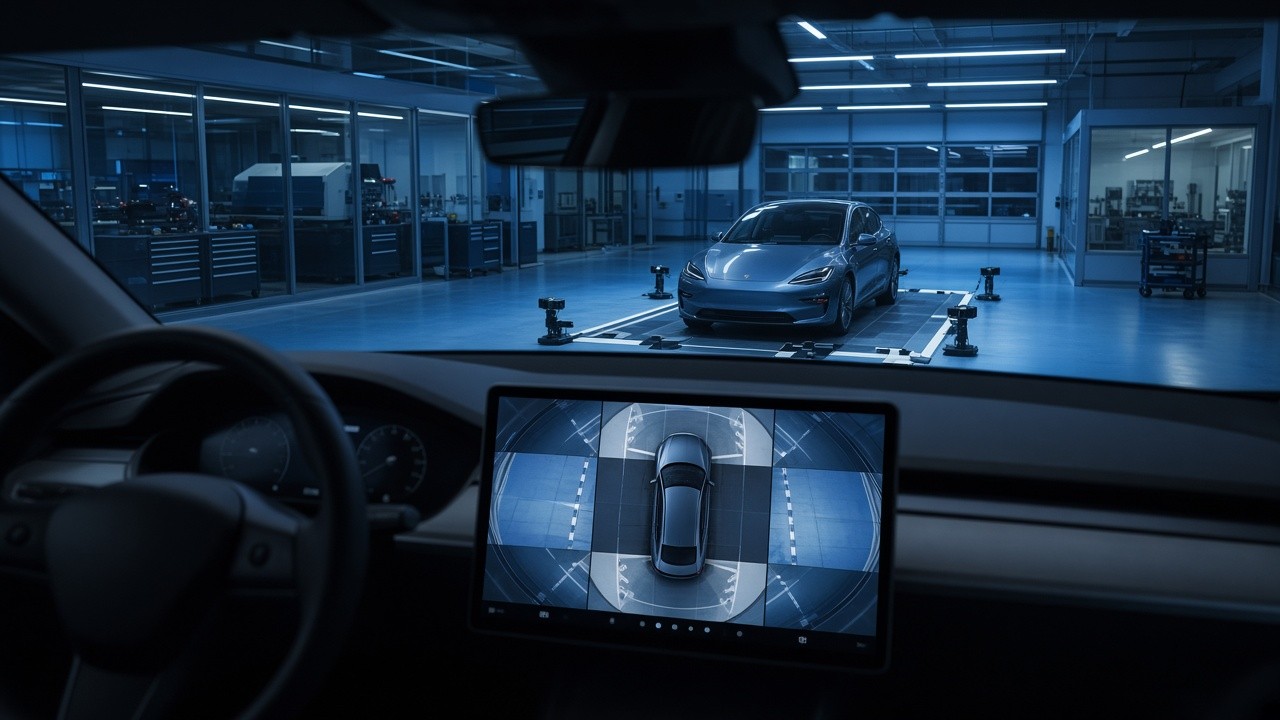
360 环视投诉多集中在拼接缝、近距盲区与雨夜噪声。根因经常是标定布设不标准、相机外参漂移或线束干扰,而不是单纯「算法不行」。
落地顺序:固定相机安装基准 → 标准标定场采集 → 拼接与俯视图确认 → 实车动态路测(昼/夜/雨)。录客 360 车载全景环视可按车型定制,并衔接图像板与系统联调。
验收表建议含:四路同步、标定点重投影误差、近距障碍物可见性、点火到出图时间。
欢迎通过官网联系录客智能,咨询产品选型、行业方案与落地实施。

360 环视投诉多集中在拼接缝、近距盲区与雨夜噪声。根因经常是标定布设不标准、相机外参漂移或线束干扰,而不是单纯「算法不行」。
落地顺序:固定相机安装基准 → 标准标定场采集 → 拼接与俯视图确认 → 实车动态路测(昼/夜/雨)。录客 360 车载全景环视可按车型定制,并衔接图像板与系统联调。
验收表建议含:四路同步、标定点重投影误差、近距障碍物可见性、点火到出图时间。
欢迎通过官网联系录客智能,咨询产品选型、行业方案与落地实施。


